반복적인 작업 준비
제품 변경마다 경로와 자세를 다시 설정합니다.
ROBOT PAINTING TEACHING PLATFORM
Vector71은 작업 기준을 바탕으로 로봇 경로와 자세를 생성하고, 실제 적용 전에 PC에서 검토할 수 있도록 지원합니다.
Vector71 알아보기 ↘현장의 과제
제품 변경마다 경로와 자세를 다시 설정합니다.
작업 기준이 개인의 경험에 의존합니다.
반복 테스트에 설비 시간과 도료가 소모됩니다.
Vector71이 필요한 이유
Vector71은 작업 기준을 로봇 경로와 자세로 구성해 반복 활용할 수 있도록 합니다.
Vector71 작업 흐름
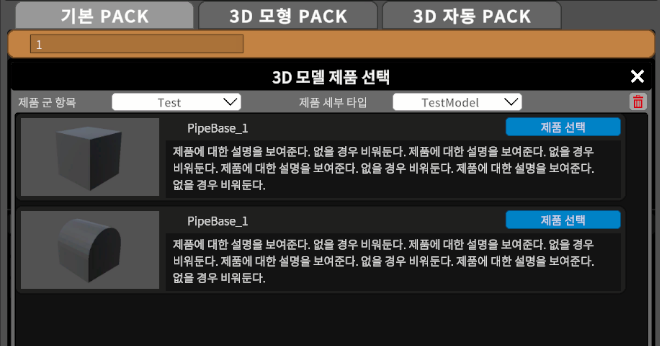
작업 대상과 기본 조건을 설정합니다.
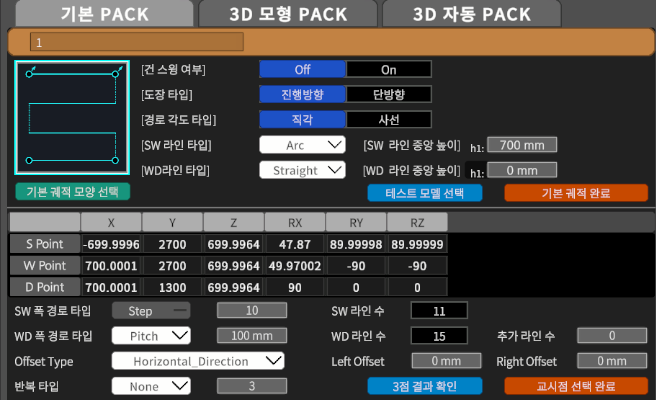
현장에서 취득한 기준 정보를 입력합니다.
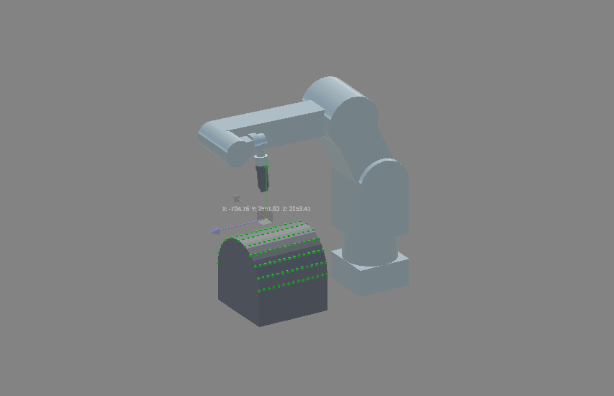
경로와 자세를 생성하고 PC에서 검토합니다.
실제 적용 전 검토
경로와 자세를 PC에서 확인해 실제 로봇 테스트 부담을 줄입니다.
현장의 실제 가치
제품 변경에 빠르게 대응합니다.
경로와 움직임을 쉽게 준비·검토합니다.
검토된 작업 정보를 반복 활용합니다.
사전 검토로 실제 테스트를 줄입니다.
로봇 시스템 연동
Vector71은 로봇 Controller와 연계하여 Robot Motion의 적용을 지원합니다.
※ 적용 범위는 연동 및 실기 검증을 통해 단계적으로 확대합니다.기술 및 신뢰
산업용 도장 경험을 기반으로 Robot Motion 기술을 개발합니다.
기술 기반 성장 가능성 인정
로봇 경로 생성 관련 핵심 기술 보호
지속적인 기술 고도화
산업용 로봇 경로 생성 프로그램 등록
실제 로봇 환경에서 연동 및 기술 검증
옴니스텝의 비전
산업용 도장 로봇과의 연동·실기 검증을 기반으로 적용 범위를 단계적으로 확대합니다.